جدیدترین مطالب
موتور Axial Flux و Radial Flux چیست؟
اکتبر
موتورهای Axial Flux و Radial Flux در رباتیک؛ تفاوتها، مزایا و معایب
موتور الکتریکی یکی از مهمترین اجزای هر ربات است. از رباتهای صنعتی و بازوهای رباتیک گرفته تا رباتهای انساننما، چرخدار و رباتهای پرنده، انتخاب موتور تأثیر مستقیمی بر وزن، ابعاد، سرعت، گشتاور، راندمان، دقت و حتی معماری کلی ربات دارد.
در میان موتورهای الکتریکی مورد استفاده در رباتیک، موتورهای Radial Flux یا شار شعاعی، سالهاست انتخاب غالب هستند. اما در سالهای اخیر، موتورهای Axial Flux یا شار محوری، توجه زیادی را به خود جلب کردهاند؛ بهخصوص در کاربردهایی که چگالی گشتاور بالا، ضخامت کم و وزن پایین اهمیت زیادی دارد.
اما Axial Flux دقیقاً چیست؟ چه تفاوتی با موتورهای متداول Radial Flux دارد؟ و مهمتر از همه، کدامیک برای رباتیک مناسبتر است؟
موتور Radial Flux چیست؟
 |  |
موتورهای Radial Flux متداولترین نوع موتورهای الکتریکی هستند.
در این موتورها، مسیر شار مغناطیسی عمدتاً در جهت شعاعی نسبت به محور چرخش است.
اگر موتور را به شکل یک استوانه در نظر بگیریم، روتور درون استاتور قرار دارد و میدان مغناطیسی بین آنها تقریباً از داخل به خارج یا از خارج به داخل حرکت میکند.
به زبان ساده:
در موتور Radial Flux، شار مغناطیسی تقریباً عمود بر محور چرخش حرکت میکند.
بسیاری از موتورهای BLDC، PMSM و موتورهای سنکرون مغناطیس دائم که در رباتیک استفاده میشوند، ساختار Radial Flux دارند.
 |  |  |
ساختار کلی
یک موتور Radial Flux معمولاً شامل موارد زیر است:
استاتور
روتور
آهنرباهای دائم یا سیمپیچ تحریک
سیمپیچهای استاتور
شفت
یاتاقانها
پوسته موتور
در یک موتور BLDC با روتور داخلی، آهنرباهای دائم روی روتور قرار دارند و سیمپیچها روی استاتور قرار گرفتهاند.
موتور Axial Flux چیست؟
 |  |  |
در موتور Axial Flux، مسیر شار مغناطیسی متفاوت است.
شار مغناطیسی تقریباً موازی با محور چرخش موتور حرکت میکند.
به همین دلیل به آن Axial Flux یا «شار محوری» گفته میشود.
یکی از رایجترین معماریهای این موتورها به شکل یک دیسک است؛ به همین دلیل گاهی به آنها Pancake Motor نیز گفته میشود.
در یک ساختار ساده:
Rotor → Stator → Rotor
یا در بعضی طراحیها:
Rotor → Stator
قرار میگیرند.
در این حالت، سطح بزرگی از روتور و استاتور در مقابل یکدیگر قرار گرفتهاند و شار مغناطیسی در راستای محور شفت عبور میکند.
 |  |  |
تفاوت اصلی Axial Flux و Radial Flux چیست؟
مهمترین تفاوت این دو موتور، جهت حرکت شار مغناطیسی و هندسه موتور است.
| ویژگی | Radial Flux | Axial Flux |
|---|---|---|
| جهت شار | شعاعی | محوری |
| شکل معمول | استوانهای | دیسکی |
| ضخامت محوری | معمولاً بیشتر | معمولاً کمتر |
| قطر موتور | معمولاً متوسط | میتواند بزرگتر باشد |
| چگالی گشتاور | بالا | بسیار بالا در برخی طراحیها |
| تولید حرارت | مدیریتشده و شناختهشده | میتواند چالشبرانگیزتر باشد |
| تولید صنعتی | بسیار بالغ | در حال توسعه |
| هزینه ساخت | معمولاً پایینتر | معمولاً بالاتر |
| تنوع قطعات | بسیار زیاد | محدودتر |
| کاربرد در رباتیک | بسیار گسترده | رو به رشد |
اما نکته مهم این است که نمیتوان گفت Axial Flux همیشه از Radial Flux بهتر است.
انتخاب مناسب کاملاً به کاربرد بستگی دارد.
چرا موتور Axial Flux برای رباتیک جذاب است؟
یکی از مهمترین دلایل توجه صنعت رباتیک به موتورهای Axial Flux، چگالی گشتاور بالا است.
در رباتیک، همیشه افزایش قدرت موتور راهحل نیست. گاهی مسئله این است که باید همان مقدار گشتاور را در فضای کمتر و با وزن کمتر تولید کنیم.
فرض کنید میخواهیم یک مفصل رباتیک بسازیم.
این مفصل باید:
گشتاور زیادی تولید کند
وزن کمی داشته باشد
فضای کمی اشغال کند
حرارت زیادی تولید نکند
پاسخ دینامیکی سریع داشته باشد
در چنین شرایطی، Axial Flux میتواند بسیار جذاب باشد.
مزیت اول: چگالی گشتاور بالا
یکی از مهمترین ویژگیهای موتورهای Axial Flux، امکان دستیابی به Torque Density بالا است.
Torque Density یعنی چه مقدار گشتاور را میتوان نسبت به وزن یا حجم موتور تولید کرد.
برای یک ربات، این پارامتر بسیار مهم است.
مثلاً در یک بازوی رباتیک، موتور مفصل شانه باید بتواند جرم بازو و بار آن را حرکت دهد.
اگر موتور سنگین باشد، خودش تبدیل به یک بار اضافی میشود.
بنابراین:
موتور سبکتر → اینرسی کمتر → نیاز کمتر به گشتاور → عملکرد دینامیکی بهتر
این موضوع در رباتهای انساننما حتی اهمیت بیشتری پیدا میکند.
مزیت دوم: طراحی بسیار تخت و فشرده
یکی از ویژگیهای ظاهری Axial Flux، فرم دیسکی آن است.
این موضوع اجازه میدهد موتور در راستای محور شفت ضخامت بسیار کمی داشته باشد.
این ویژگی برای برخی مفاصل رباتیک فوقالعاده ارزشمند است.
برای مثال در یک مفصل:
Radial Flux
ممکن است موتور به شکل یک استوانه نسبتاً بلند باشد.
اما در یک طراحی Axial Flux میتوان موتور را به شکل یک دیسک تخت طراحی کرد.
این موضوع میتواند آزادی بیشتری برای طراحی مکانیکی مفصل ایجاد کند.
مزیت سوم: مناسب برای مفاصل رباتیک
یکی از کاربردهای جذاب Axial Flux در رباتیک، Actuatorهای یکپارچه است.
در یک مفصل رباتیک مدرن، معمولاً فقط موتور نداریم.
بلکه مجموعهای مانند این داریم:
Motor + Gearbox + Encoder + Brake + Controller
همه این اجزا باید در یک فضای محدود قرار بگیرند.
Axial Flux به دلیل فرم تخت و امکان ایجاد قطر نسبتاً بزرگ، میتواند برای طراحی چنین مفاصلی مناسب باشد.
بهخصوص در:
بازوهای رباتیک
رباتهای انساننما
رباتهای چهارپا
اکچویتورهای رباتیک
مفاصل لگن و زانو
مفاصل شانه و آرنج
مزیت چهارم: امکان دستیابی به شعاع مؤثر بزرگتر
گشتاور موتور را میتوان به شکل ساده به صورت زیر در نظر گرفت:
T=F×rT = F \times r
که در آن:
TT گشتاور است.
FF نیروی مؤثر است.
rr شعاع مؤثر است.
در طراحی Axial Flux میتوان سطح فعال موتور را در شعاع نسبتاً بزرگی قرار داد.
بنابراین میتوان از شعاع مؤثر بیشتری برای تولید گشتاور استفاده کرد.
البته این موضوع به تنهایی به معنی بهتر بودن موتور نیست و طراحی مدار مغناطیسی، آهنربا، سیمپیچ و فاصله هوایی نیز اهمیت بسیار زیادی دارند.
مزیت پنجم: مناسب برای Direct Drive
در بسیاری از رباتها، استفاده از گیربکس باعث ایجاد مشکلاتی مانند:
Backlash
اصطکاک
وزن
نویز
کاهش راندمان
پیچیدگی مکانیکی
میشود.
در بعضی کاربردها میتوان موتور را مستقیماً به مفصل متصل کرد.
به این معماری Direct Drive گفته میشود.
موتورهای Axial Flux با چگالی گشتاور بالا میتوانند گزینه جذابی برای چنین کاربردهایی باشند.
این موضوع برای رباتهایی که نیاز به:
کنترل گشتاور دقیق + Backdrivability + پاسخ سریع
دارند اهمیت زیادی دارد.
اما Axial Flux چه معایبی دارد؟
اگر Axial Flux اینقدر جذاب است، چرا هنوز موتورهای Radial Flux تقریباً همهجا دیده میشوند؟
چون Axial Flux چالشهای مهمی نیز دارد.
۱. پیچیدگی ساخت
ساخت موتورهای Radial Flux سالهاست در صنعت انجام میشود.
فرآیندهای تولید:
استاتور
روتور
ورقهای الکتریکی
سیمپیچی
آهنرباگذاری
یاتاقانگذاری
بهشدت توسعه پیدا کردهاند.
اما تولید موتور Axial Flux در بسیاری از معماریها به فرآیندهای دقیقتری نیاز دارد.
کنترل مواردی مثل:
Air Gap
اهمیت بسیار زیادی پیدا میکند.
اگر فاصله هوایی در نقاط مختلف موتور یکنواخت نباشد، عملکرد موتور میتواند بهشدت تحت تأثیر قرار بگیرد.
۲. مدیریت حرارت
یکی از چالشهای مهم Axial Flux، Thermal Management است.
در موتورهای الکتریکی، بخشی از انرژی به حرارت تبدیل میشود.
این حرارت باید از موتور خارج شود.
در بسیاری از طراحیهای Radial Flux، مسیر انتقال حرارت و روشهای خنککاری بهخوبی شناخته شدهاند.
اما در طراحی Axial Flux، بهخصوص در ساختارهای فشرده و بدون هسته، مدیریت حرارت میتواند پیچیدهتر باشد.
این مسئله در رباتیک مهم است، چون موتور مفصل ممکن است مدت زیادی تحت بار بالا کار کند.
۳. حساسیت به Air Gap
در موتور Axial Flux، یکنواخت بودن فاصله بین روتور و استاتور اهمیت بسیار زیادی دارد.
فرض کنید یک طرف موتور فاصله هوایی:
0.5 mm
و طرف دیگر:
1 mm
باشد.
این عدم تقارن میتواند باعث ایجاد:
نیروی نامتعادل
کاهش عملکرد
افزایش لرزش
افزایش صدا
افزایش تنش مکانیکی
شود.
بنابراین طراحی مکانیکی دقیق بسیار مهم است.
۴. هزینه بالاتر
در بسیاری از کاربردها، موتور Radial Flux به دلیل تولید انبوه و زنجیره تأمین گسترده، ارزانتر است.
اما موتورهای Axial Flux، مخصوصاً مدلهای پیشرفته، ممکن است به:
آهنربای بیشتر
طراحی مکانیکی دقیقتر
فرآیند تولید خاص
سیستم خنککاری متفاوت
نیاز داشته باشند.
در نتیجه در بسیاری از کاربردهای حساس به قیمت، Radial Flux همچنان گزینه جذابتری است.
۵. دسترسی محدودتر به قطعات و دانش تولید
اکوسیستم موتورهای Radial Flux بسیار بزرگ است.
برای مثال میتوان بهراحتی:
موتور
استاتور
روتور
سیمپیچ
یاتاقان
درایور
سنسور
پیدا کرد.
اما در Axial Flux، انتخابها محدودتر است و طراحی سفارشی نیز میتواند هزینه بیشتری داشته باشد.
Radial Flux چه مزایایی برای رباتیک دارد؟
با وجود جذابیت Axial Flux، موتورهای Radial Flux همچنان انتخاب بسیار قدرتمندی برای رباتیک هستند.
۱. تکنولوژی بالغ
سالها تحقیق و توسعه باعث شده طراحی و کنترل موتورهای Radial Flux بسیار خوب شناخته شده باشد.
۲. قیمت مناسبتر
تولید انبوه باعث کاهش هزینه شده است.
۳. تنوع بسیار زیاد
برای تقریباً هر کاربردی میتوان موتور مناسب پیدا کرد.
۴. کنترل و درایوهای توسعهیافته
الگوریتمهایی مانند:
FOC
Sensorless Control
Field Weakening
برای این موتورها بهخوبی توسعه یافتهاند.
۵. مدیریت حرارتی شناختهشده
راهکارهای مختلف خنککاری برای موتورهای Radial Flux به بلوغ بالایی رسیدهاند.
معایب Radial Flux در رباتیک
اما Radial Flux نیز محدودیتهایی دارد.
مهمترین آنها در برخی کاربردهای رباتیک، هندسه استوانهای موتور است.
وقتی بخواهیم یک مفصل بسیار فشرده طراحی کنیم، طول موتور میتواند مشکلساز شود.
همچنین در بعضی کاربردها برای رسیدن به گشتاور بالا باید موتور بزرگتر یا گیربکس استفاده شود.
این مسئله میتواند وزن و پیچیدگی سیستم را افزایش دهد.
مقایسه در رباتیک
حالا فرض کنیم قرار است یک مفصل رباتیک طراحی کنیم.
| پارامتر | Axial Flux | Radial Flux |
|---|---|---|
| چگالی گشتاور | ⭐⭐⭐⭐⭐ | ⭐⭐⭐⭐ |
| فشردگی محوری | ⭐⭐⭐⭐⭐ | ⭐⭐⭐ |
| وزن | بسیار مناسب | مناسب |
| Direct Drive | بسیار مناسب | مناسب |
| هزینه | معمولاً بالاتر | معمولاً پایینتر |
| تولید انبوه | محدودتر | بسیار بالغ |
| مدیریت حرارت | چالشبرانگیزتر | سادهتر |
| دسترسی به قطعات | محدودتر | بسیار زیاد |
| طراحی سفارشی | جذاب ولی پیچیده | سادهتر |
| رباتهای انساننما | بسیار جذاب | بسیار مناسب |
| رباتهای صنعتی | مناسب | بسیار مناسب |
| اکچویتورهای کوچک | وابسته به طراحی | بسیار مناسب |
آیا Axial Flux جایگزین Radial Flux خواهد شد؟
احتمالاً نه.
بهتر است این دو فناوری را رقیب مطلق یکدیگر در نظر نگیریم.
هرکدام برای شرایط خاصی مناسب هستند.
اگر اولویت شما:
قیمت پایین + تولید انبوه + تکنولوژی بالغ
باشد، Radial Flux معمولاً انتخاب منطقیتری است.
اما اگر اولویت شما:
چگالی گشتاور بالا + وزن پایین + ضخامت کم + طراحی فشرده
باشد، Axial Flux میتواند گزینه بسیار جذابی باشد.
Axial Flux در رباتهای انساننما
یکی از حوزههایی که احتمالاً میتواند از Axial Flux بیشترین بهره را ببرد، Humanoid Robotics است.

ربات انساننما باید چیزی شبیه به معماری بدن انسان داشته باشد.
یعنی مفاصل آن باید:
کوچک
سبک
قدرتمند
سریع
قابلکنترل
دارای Backdrivability مناسب
باشند.
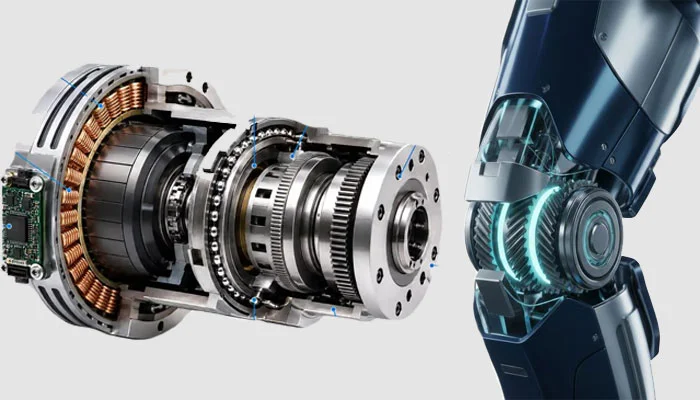
مثلاً در مفصل زانو یا لگن، اگر بتوانیم موتور را در فضای نسبتاً تخت و با قطر مناسب قرار دهیم، طراحی مکانیکی ربات میتواند انعطاف بیشتری پیدا کند.
از طرف دیگر، اگر موتور بتواند گشتاور زیادی تولید کند، ممکن است بتوان در برخی طراحیها نسبت گیربکس را کاهش داد.
 |  |  |  | |
ربات انساننما باید چیزی شبیه به معماری بدن انسان داشته باشد.
یعنی مفاصل آن باید:
کوچک
سبک
قدرتمند
سریع
قابلکنترل
دارای Backdrivability مناسب
باشند.
مثلاً در مفصل زانو یا لگن، اگر بتوانیم موتور را در فضای نسبتاً تخت و با قطر مناسب قرار دهیم، طراحی مکانیکی ربات میتواند انعطاف بیشتری پیدا کند.
از طرف دیگر، اگر موتور بتواند گشتاور زیادی تولید کند، ممکن است بتوان در برخی طراحیها نسبت گیربکس را کاهش داد.
آیا Axial Flux همیشه گشتاور بیشتری دارد؟
خیر.
این یکی از اشتباهات رایج درباره موتورهای Axial Flux است.
اینطور نیست که صرفاً با تبدیل یک موتور Radial Flux به Axial Flux، گشتاور چند برابر شود.
عملکرد واقعی به عوامل بسیار زیادی بستگی دارد:
اندازه موتور
چگالی شار
نوع آهنربا
طراحی سیمپیچ
تعداد قطبها
Air Gap
جریان
سیستم خنککاری
جنس هسته
راندمان
سرعت چرخش
بنابراین باید دو موتور با حجم، وزن و شرایط کاری مشابه را با یکدیگر مقایسه کرد.
یک نکته مهم: موتور فقط موتور نیست!
در رباتیک، نباید فقط خود موتور را مقایسه کنیم.
یک Actuator کامل ممکن است شامل این اجزا باشد:
Motor + Gearbox + Encoder + Brake + Bearings + Controller + Cooling
بنابراین معیار واقعی بهتر است عملکرد کل اکچویتور باشد.
مثلاً ممکن است یک موتور Axial Flux بسیار سبک باشد، اما اگر برای کنترل و خنککاری به تجهیزات بیشتری نیاز داشته باشد، مزیت وزن آن کمتر شود.
از طرف دیگر ممکن است یک موتور Radial Flux کوچکتر باشد ولی همراه با یک گیربکس مناسب، کل اکچویتور عملکرد بسیار خوبی ارائه دهد.
جمعبندی
موتورهای Radial Flux و Axial Flux هر دو میتوانند گزینههای بسیار خوبی برای رباتیک باشند.
Radial Flux فناوری بالغتر و اقتصادیتری است که از زنجیره تأمین گسترده، قطعات فراوان و روشهای تولید شناختهشده بهره میبرد.
در مقابل، Axial Flux به دلیل ساختار دیسکی خود، پتانسیل بالایی برای دستیابی به چگالی گشتاور بالا، وزن کم و طراحی بسیار فشرده دارد.
به همین دلیل میتوان انتظار داشت که با پیشرفت فناوری تولید و بهبود روشهای خنککاری، موتورهای Axial Flux در برخی بخشهای رباتیک، بهخصوص اکچویتورهای رباتهای انساننما و مفاصل رباتیک با عملکرد بالا، نقش پررنگتری پیدا کنند.
اما سؤال اصلی این نیست که:
Axial Flux بهتر است یا Radial Flux؟
سؤال درست این است:
برای این ربات، با این محدودیت وزن، حجم، گشتاور، سرعت، هزینه و حرارت، کدام معماری موتور مناسبتر است؟
و دقیقاً همینجا است که مهندسی واقعی شروع میشود.